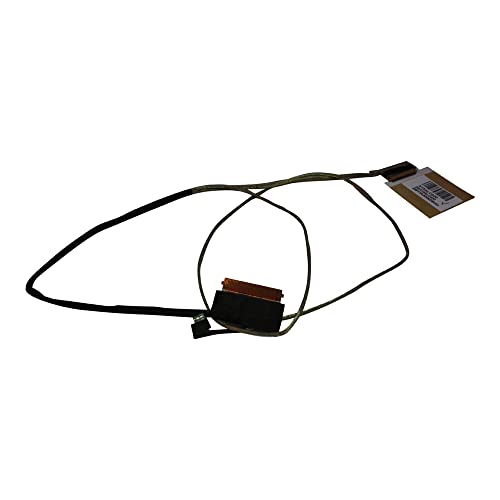
Câble LCD/LED HP Pavilion 15-ab054na pour réparer un écran noir ou qui clignote
9,99 EUR
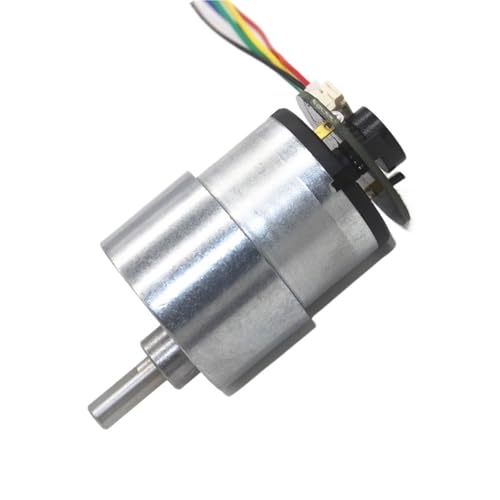
Le choix de la motorisation est crucial pour la réussite d'un système de guidage automatique. Ce motoréducteur à courant continu JGB37-520 fonctionnant sous une tension de 6V développe une vitesse nominale de 300RPM, un compromis idéal pour le développement de chariots auto-équilibrés et de plateformes de transport légères.
L'intégration d'un encodeur Hall codé sur l'arbre arrière permet d'obtenir un signal carré propre pour le comptage des impulsions. Cette rétroaction est essentielle pour concevoir un régulateur PID efficace capable de maintenir l'assiette du robot.
| Composant | Spécification Technique |
|---|---|
| Moteur alternatif/continu | Courant continu à balais |
| Référence constructeur | JGB37-520-6V-300RPM |
| Résolution de l'encodeur | Double canal de sortie |
| Type d'arbre de sortie | Arbre en D pour fixation ferme |
La structure extérieure de 37 mm de diamètre protège les pignons contre la poussière. Le câblage de l'encodeur est simplifié pour éviter les interférences électromagnétiques lors des phases d'accélération du chariot.
La vérification de votre environnement a échoué. Connectez-vous pour consulter les avis.